

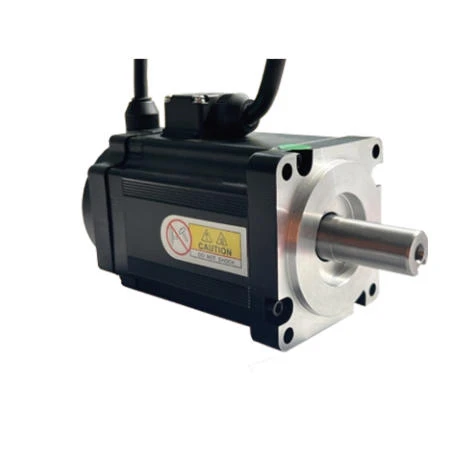
Hangzhou Jiangnan الیکٹرک موٹر کمپنی، لمیٹڈ چین میں 60d مستقل مقناطیس ہم وقت ساز سرو موٹرز کے معروف مینوفیکچررز اور سپلائرز میں سے ایک ہے۔ پرچر تجربے کے ساتھ، ہم مسابقتی قیمت کے ساتھ اعلیٰ معیار کی اپنی مرضی کے مطابق مصنوعات فراہم کرنے کے لیے پرعزم ہیں۔ ہماری فیکٹری سے یہاں فروخت کے لیے تھوک پریمیم 60d مستقل مقناطیس ہم وقت ساز سرو موٹرز میں خوش آمدید۔
مستقل مقناطیسالیکٹرک سروو موٹر
ہلکا پھلکا اور کمپیکٹ- مختصر جسم کی لمبائی، کم سے کم قدموں کے نشان۔
ہائی torque- 3× تک اوورلوڈ کی صلاحیت۔
تیز رفتاری- 6,000 rpm تک ہموار آپریشن۔
بہترین استحکام اور کم کوگنگ ٹارک- 10‑پول/12‑ سلاٹ کنفیگریشن کے ساتھ ایک نئے برقی مقناطیسی ڈیزائن کے ذریعے فعال کیا گیا ہے۔
اعلی تحفظ اور طویل سروس کی زندگی- اسٹیٹر کنڈلی مکمل طور پر پوٹڈ (انکیپسلیٹڈ) ہیں۔
ورسٹائل مطابقت- اضافی اور مطلق مقناطیسی انکوڈرز کی حمایت کرتا ہے۔
لاگت سے موثر- قیمت کے لئے اعلی طاقت کثافت.
شرح شدہ وولٹیج (D سیریز):220 V - 380 V؛ واٹر پروف سروو موٹر؛ ہائی پاور سروو موٹر
عام ایپلی کیشنز:تعاون کرنے والے روبوٹ اور بھاری بھرکم چھ محور والے روبوٹ؛ روبوٹک بازو کے لیے سروو موٹر
ڈی سیریز سروو موٹرز - تکنیکی تفصیلات
| تکنیکی وضاحتیں | ||||
| موٹر ماڈل | یونٹ | SF60D02030M2014 | SF60D04030M2014 | SF60D06030M2014 |
| ہم آہنگ ڈرائیو وولٹیج (V) | V | 220 | 220 | 220 |
| ریٹیڈ پاور (کلو واٹ) | کلو واٹ | 0.2 | 0.4 | 0.6 |
| شرح شدہ ٹارک (N·m) | این ایم | 0.64 | 1.27 | 1.91 |
| چوٹی ٹارک (N·m) | این ایم | 1.28 | 2.54 | 3.82 |
| شرح شدہ رفتار (rpm) | آر پی ایم | 3000 | 3000 | 3000 |
| زیادہ سے زیادہ رفتار (rpm) | آر پی ایم | 4000 | 4000 | 4000 |
| شرح شدہ موجودہ (A) | A | 1.2 | 2.5 | 3.7 |
| روٹر جڑتا (kg·m²) | kg·m² | 0.347×10⁻⁴ | 0.412×10⁻⁴ | 0.483×10⁻⁴ |
| ٹارک مستقل (N·m/A) | Nm/A | 0.53 | 0.508 | 0.516 |
| الیکٹریکل ٹائم کنسٹنٹ (ایم ایس) | MS | 1.87 | 2.16 | 2.4 |
| لائن سے لائن مزاحمت (Ω) | Ω | 0.48 | 0.24 | 0.2 |
| لائن ٹو لائن انڈکٹنس (mH) | mH | 0.9 | 0.52 | 0.48 |
| لائن ٹو لائن بیک EMF کانسٹینٹ (V/krpm) | V/krpm | 8.2 | 8.5 | 8.5 |
| قطب کے جوڑوں کی تعداد | / | 5 | 5 | 5 |
| انکوڈر ریزولوشن (پی پی آر) | / | 2500/ مطلق | ||
| موصلیت کی کلاس | / | F | ||
| تحفظ کی ڈگری | / | IP64 | ||
| آپریٹنگ ماحول | / | محیطی درجہ حرارت: -20 ڈگری سے 50 ڈگری رشتہ دار نمی: <90% RH (غیر گاڑھا) |
||
| موٹر کی لمبائی (ملی میٹر) | ملی میٹر | 81 | 99 | 121 |
| موٹر وزن (کلوگرام) | کلو | 1.25 | 1.55 | 1.9 |
| بریک کے ساتھ موٹر وزن (کلوگرام) | کلو | 1.45 | 1.75 | 2.1 |


کنیکٹر پن اسائنمنٹس
1. موٹر پاور کنیکٹر
| سمیٹنے والی تار | U | V | W | PE |
| ساکٹ نمبر | 1 | 2 | 3 | 4 |
2. انکوڈر ساکٹ (مطلق)
| سگنل پن کی تعریف | PE | 5V | 0V | SD+ | SD- | VB+ | VB- |
| پن نمبر | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
3. 15-پن انکوڈر کنیکٹر
| سگنل پن کی تعریف | ڈھال | 5V | 0V | B+ | Z- | U+ | Z+ | U- | A+ | V+ | W+ | V- | A- | B- | W- |
| پن نمبر | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 | 14 | 15 |
بڑھتے ہوئے طول و عرض (ملی میٹر)
| 60D بڑھتے ہوئے طول و عرض | |||||||||||||
| موٹر فلینج کا سائز (ملی میٹر) | موٹر ماڈل | بریک | موٹر کی لمبائی (ملی میٹر) | آؤٹ پٹ شافٹ کے طول و عرض (ملی میٹر) | فلینج چہرے کے طول و عرض (ملی میٹر) | کلیدی ابعاد (ملی میٹر) | وزن (کلوگرام) | ||||||
| ایل ایل | ایل بی زیڈ | M | S | ایف ایس | ایف ایچ | ایل ایس | Q | QL | کیو ایچ | ||||
| 60 | SF60D02030M2014 | نہیں | 81±1 | / | ⌀30±0.3 |  |
 |
3 | 11 | 5 | 25 | 16.8 | 1.15 |
| SF60D02030M2Z14 | جی ہاں | / | 103±1 | 1.35 | |||||||||
| SF60D04030M2014 | نہیں | 99±1 | / | 1.4 | |||||||||
| SF60D04030M2Z14 | جی ہاں | / | 121±1 | 1.6 | |||||||||
| SF60D06030M2014 | نہیں | 121±1 | / | 1.7 | |||||||||
| SF60D06030M2Z14 | جی ہاں | / | 141±1 | 1.9 | |||||||||
| نوٹ: 60 ملی میٹر فلینج والے تمام آٹھ ماڈلز (چار پاور ریٹنگز، ہر ایک بریک کے ساتھ یا اس کے بغیر دستیاب ہے) ایک ہی شافٹ ایکسٹینشن، کلید/کی وے، اور فلینج پائلٹ کے طول و عرض کا اشتراک کرتے ہیں۔ شافٹ قطر S=⌀14 +0.005/-0.015; فلینج پائلٹ قطر FS=⌀50 +0.010/-0.025; کلیدی جہات: LS=11، Q=5، QL=25، اور QH=16.8. "بریک" کالم میں، "نہیں" بریک کے بغیر موٹر کی نشاندہی کرتا ہے، جب کہ "ہاں" بریک سے لیس موٹر کی نشاندہی کرتا ہے۔ | |||||||||||||


مندرجہ بالا طول و عرض معیاری بڑھتے ہوئے سائز ہیں. کسٹمر کی مخصوص ضروریات کو پورا کرنے کے لیے تبدیلیاں کی جا سکتی ہیں۔
اہم:موٹر شافٹ پر کبھی بھی اثر یا جھٹکا نہ لگائیں – ایسا کرنے سے شافٹ کے پچھلے سرے پر موجود انکوڈر کو ناقابل واپسی نقصان پہنچ سکتا ہے۔
مصنوعات کا سرٹیفکیٹ

سرو موٹر مینوفیکچرر


پروڈکٹ کیٹلاگ
اکثر پوچھے گئے سوالات
Q: کس قسم کے مکینیکل بوجھ کے لیے ہائی-جڑتا 60D ڈیزائن کیا گیا ہے؟
A: 60D کا مقصد ان محوروں کے لیے ہے جن میں زیادہ بوجھ جڑتا ہے جہاں بہتر جڑتا میچنگ اور مستحکم آپریشن اہم ہیں۔ یہ کم جڑتا موٹر سے صرف "مضبوط" نہیں ہے۔ یہ ایک مختلف مکینیکل ڈائنامک میچ کو ایڈریس کرتا ہے۔
Q: مجھے 60D اور 60A کے درمیان کیسے انتخاب کرنا چاہیے؟
A: 60A کم جڑتا ہے اور 60D زیادہ جڑتا ہے۔ دونوں 220 V اور اسی طرح کی پاور کلاسز استعمال کرتے ہیں، لیکن چوٹی کا ٹارک، زیادہ سے زیادہ رفتار اور روٹر کی جڑنا مختلف ہے۔ انتخاب یکساں طاقت کے متبادل کے بجائے لوڈ-جڑتا تناسب اور حرکت سائیکل پر مبنی ہونا چاہئے۔
Q: کیا 60D کو باہمی تعاون یا ہائی پے لوڈ چھ محور والے روبوٹس میں استعمال کیا جا سکتا ہے؟
A: کیٹلاگ ان روبوٹ ایپلی کیشنز کے لیے ہائی وولٹیج ڈی سیریز موٹرز کی شناخت کرتا ہے۔ ایک مخصوص جوائنٹ کو اب بھی گیئر باکس، پے لوڈ، بازو کی لمبائی، جڑتا، چوٹی ٹارک اور حفاظتی کنٹرول کے تقاضوں کی پروجیکٹ سطح کی تصدیق کی ضرورت ہوتی ہے۔
Q: زیادہ بوجھ والے روبوٹ ایپلی کیشنز کے لیے IP64 کا کیا مطلب ہے؟
A: IP64 ایک متعین سطح پر دھول کے داخل ہونے اور مائع سپلیش سے تحفظ فراہم کرتا ہے، لیکن یہ IP65/IP67 سے نیچے ہے۔ پانی، تیل یا صفائی والے علاقوں کے قریب جوڑوں کے لیے، مشین کی سگ ماہی اور موٹر پروٹیکشن باؤنڈری کی پہلے سے تصدیق کی جانی چاہیے۔
Q: کیا 60D چوٹی ٹارک درجہ بند ٹارک کا 300% ہے؟
A: موجودہ 60D ماڈلز کے لیے، تفصیلات کی میز تقریباً 2× ریٹیڈ ٹارک پر چوٹی ٹارک دکھاتی ہے، 3× نہیں۔ خریداری اور بیرونی مواصلات کے لیے صرف عام "300% تک" سیریز کے بیان کے بجائے ماڈل کے لیے مخصوص جدول استعمال کرنا چاہیے۔
Q: کیا ایک اعلی جڑتا موٹر سسٹم کو ہمیشہ سست بناتی ہے؟
A: زیادہ موٹر کی جڑت انہی حالات میں سرعت کو متاثر کرتی ہے، لیکن اگر یہ زیادہ جڑتا بوجھ سے بہتر میچ فراہم کرتا ہے، تو مجموعی نظام کو ٹیون کرنا اور مستحکم کرنا آسان ہو سکتا ہے۔ مکمل مکینیکل سسٹم کا جائزہ لیا جانا چاہیے، اکیلے موٹر کی جڑتا نہیں۔
ڈاؤن لوڈ، اتارنا ٹیگ: 60d مستقل مقناطیس ہم وقت ساز سرو موٹرز، چین 60d مستقل مقناطیس ہم وقت ساز سرو موٹرز مینوفیکچررز، سپلائرز، فیکٹری


